



Digitaler Zwilling Flurförderzeuge bei der Produktion von Hydraulikbaggern optimal einsetzen
Anbieter zum Thema


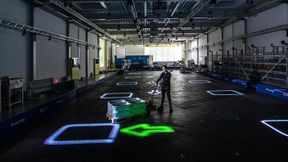
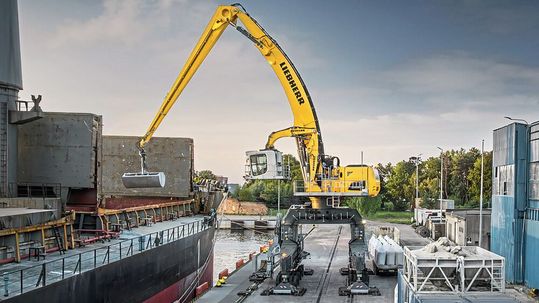
Große Teile und viel Außenfläche: Als Anwendungsfall für das digitalisierte Tracking der Intralogistikabläufe mithilfe von Leadecs „TwinFleet“ ist die Liebherr-Hydraulikbagger GmbH in Kirchdorf an der Iller wie geschaffen. Der digitale Zwilling ist inzwischen auch in den Werken Rostock und Bischofshofen (Österreich) im Einsatz.
„Im Grunde wussten wir nicht genau, was unsere 60 Fahrzeuge in der Intralogistik auf unserem Betriebsgelände den ganzen Tag machen. Es bestand einfach keine Transparenz über ihre Bewegungen und Auslastung. Bisherige Analysen erfolgten über Multimomentaufnahmen, die Ergebnisse waren aber im Nachhinein betrachtet nicht aussagekräftig“, erklärt Jochen Rudolf, Bereichsleiter Intralogistik bei der Liebherr-Hydraulikbagger GmbH. So entstand die Idee, mithilfe eines digitalen Zwillings Abhilfe zu schaffen und genaue Kenntnisse über die Abläufe zu erhalten, um daraus Optimierungsmaßnahmen ableiten zu können und die Auslastung zu erhöhen. Keine einfache Aufgabe bei einem Betriebsgelände mit 435.000 Quadratmetern, mehreren Produktionshallen und dezentralen Außenlagern.
Herstellerunabhängige Basis-Technologie
Voraussetzung für die Umsetzung des Vorhabens war eine passende Sensorik. „Mit Leadec waren wir bereits im Austausch. Das Ferdinand-Steinbeis-Institut vermittelte dann den Kontakt zu den Experten von Sick und konnte sie rasch als dritten Projektpartner gewinnen“, erinnert sich Rudolf. Im ersten Schritt wurde definiert, welche Daten benötigt und wie diese generiert werden konnten. Passend dazu wählte das Projektteam die notwendige Sensorik und führte eine Erstinstallation durch. Erfasst wurden die Position und Fahrwege, der Beladezustand inklusive Gewicht sowie die Hubhöhe.
Melden Sie sich an oder registrieren Sie sich und lesen Sie weiter
Um diesen Artikel vollständig lesen zu können, müssen Sie registriert sein. Die kostenlose Registrierung bietet Ihnen Zugang zu exklusiven Fachinformationen.
Sie haben bereits ein Konto? Hier einloggen

