







Hürden der Lagerrobotik Warum Greifen komplexer ist als Fahren
Anbieter zum Thema


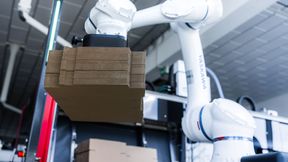
Während autonome Navigation, Routenplanung und Flottensteuerung heute in vielen Anwendungen als technologisch beherrschbar gelten, bleibt das gezielte Aufnehmen, Bewegen und Ablegen von Artikeln eine der letzten großen ungelösten Herausforderungen der Robotik.
Steigende Auftragsvolumina, volatile Nachfrage und anhaltender Fachkräftemangel bringen viele Lagerbetreiber an operative Grenzen. Automatisierung erreicht im Materialfluss bereits hohe Leistungsniveaus, stößt jedoch dort an Grenzen, wo Systeme unter realen Bedingungen zuverlässig mit dem Bestand interagieren müssen. Genau daran entscheidet sich, ob autonome Fulfillment-Prozesse stabil und wirtschaftlich skalieren.
Das Problem: Wenn kein Pick dem anderen gleicht
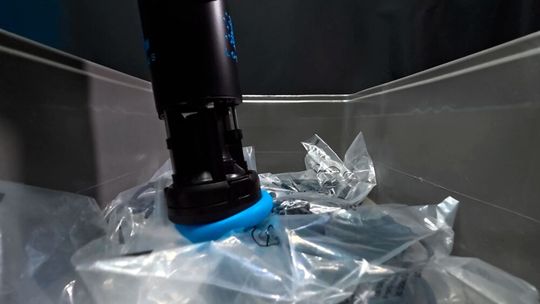
Die eigentliche Herausforderung liegt in der Realität des Lagerbetriebs: Verpackungen ändern sich ohne Vorankündigung, Folienbeutel haften aneinander, Kartons sind eingedrückt oder Artikel liegen anders im Behälter als erwartet. Für Menschen sind solche Abweichungen Alltag. Für automatisierte Systeme können sie den Unterschied zwischen einem stabilen Prozess und einer operativen Ausnahme bedeuten.
Melden Sie sich an oder registrieren Sie sich und lesen Sie weiter
Um diesen Artikel vollständig lesen zu können, müssen Sie registriert sein. Die kostenlose Registrierung bietet Ihnen Zugang zu exklusiven Fachinformationen.
Sie haben bereits ein Konto? Hier einloggen

